
Многоагентное взаимодействие: два робота Figure F.03 автономно заправили кровать
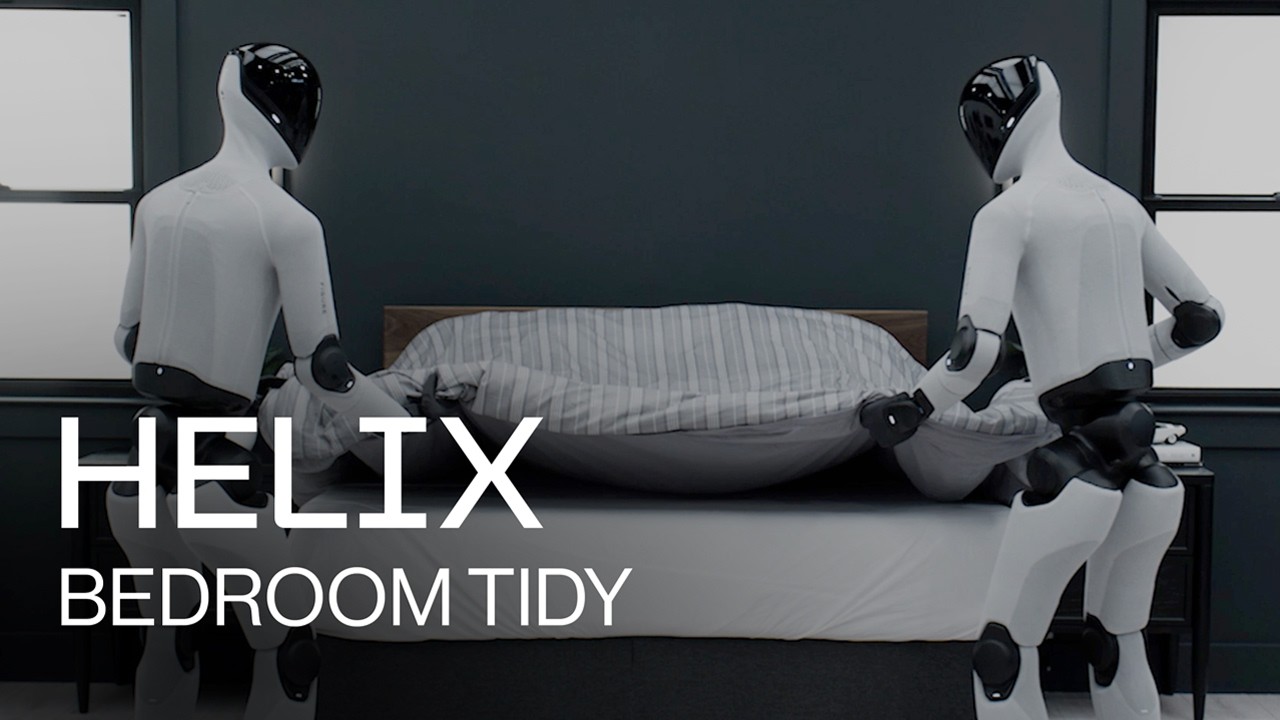
Команда Figure продемонстрировала работу двух гуманоидных роботов F.03, которые совместно убирают спальню и заправляют кровать менее чем за две минуты. Весь процесс происходит полностью автономно, что указывает на успешный переход от одиночных тестов к многоагентному взаимодействию в неструктурированном физическом пространстве.
Синхронизация действий двух устройств при работе с деформируемыми объектами, такими как постельное белье, представляет собой сложную вычислительную задачу. Система должна в реальном времени просчитывать не только собственную кинематику, но и физические изменения среды, вызванные действиями второго агента. В результате алгоритмам приходится постоянно корректировать силу захвата и натяжение ткани, избегая при этом пространственных коллизий и взаимных блокировок.
Опубликованные детали проекта Helix 02 подтверждают смещение фокуса инженеров с базовой моторики на высокоуровневое планирование совместных действий. Способность end-to-end моделей координировать группу механизмов для выполнения единой цели означает, что масштабирование автоматизации теперь зависит преимущественно от объема собранных данных, а не от ручного программирования алгоритмов для каждого отдельного сценария.
Поделиться:
Ещё из архива
Все публикации
Интервью с Владимиром Аюевым: графический язык бигтеха, студия SASHA и дизайн-образование
1 месяц назад
Jockey от TwelveLabs: ИИ-агент для семантического поиска по видеоархивам и извлечения метаданных
1 месяц назад
Архитектура винной этикетки: баланс наборного шрифта и каллиграфии в кейсе Winecraft
1 месяц назад
Оптимизация контекста в Claude Code: как работает кэширование промптов и за что мы платим
1 месяц назад
Архитектура памяти для LLM-агентов: от базового SQLite до Graph RAG
1 месяц назад